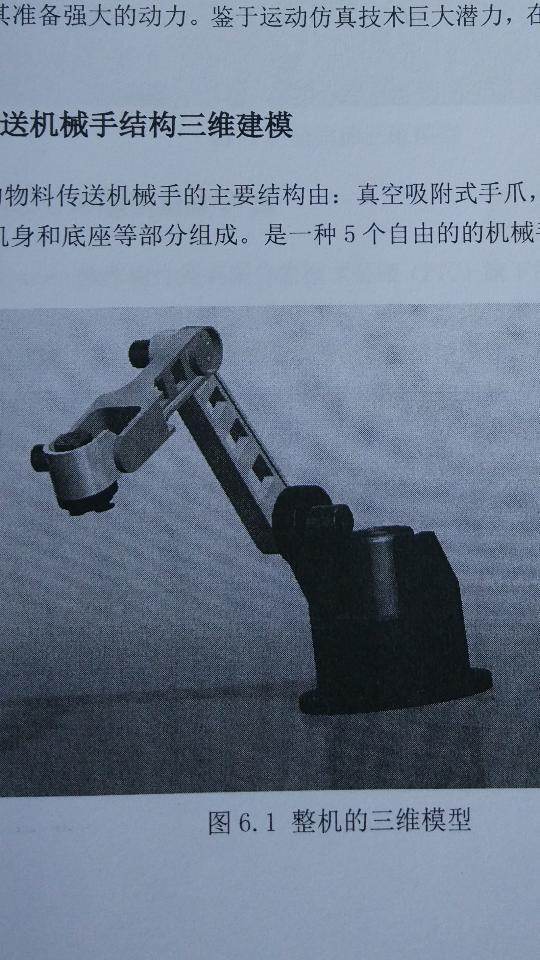
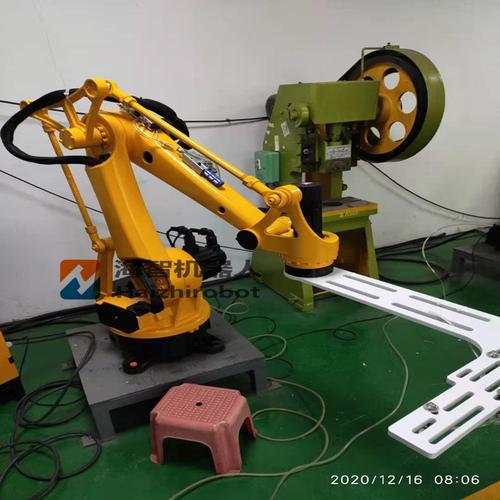
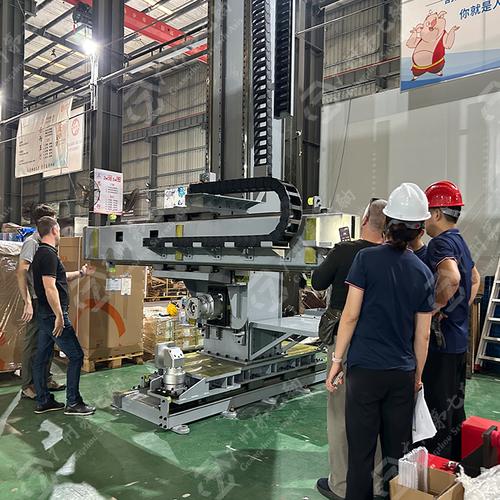
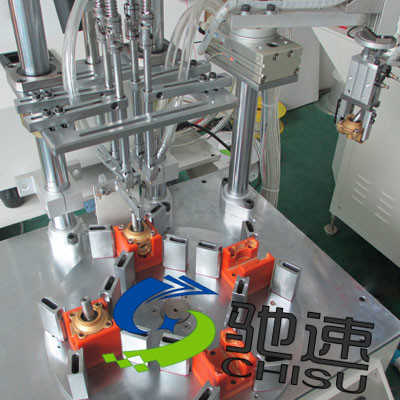
四轴并联机器人机械手的优点
在工业自动化和智能制造领域,机器人机械手的结构形式多种多样,其中四轴并联机器人机械手凭借其独特的构型,在特定应用场景中展现出了显著优势。与常见的串联机器人不同,并联结构通过多条运动支链共同支撑并驱动动平台,使得机械手在刚度、精度和速度等方面表现突出。以下重点分析四轴并联机器人机械手的主要优点。
一、高刚度与高承载能力
四轴并联机器人机械手的动平台由多根支链并联支撑,负载被分散到各个支链上,因此整体结构刚度远高于同等重量的串联机器人。这使得它在抓取较重工件或承受较大外力时,变形更小,不易产生振动,能够保持稳定的作业姿态,尤其适合需要高刚性的装配、搬运和加工场景。
二、高精度与高重复定位精度
并联机构的误差不会像串联机构那样逐级累积放大。四轴并联机械手的各支链协同运动,末端执行器的位置误差通常由多支链平均分担,因此重复定位精度极高。在精密电子装配、医疗器械组装等领域,它能够实现亚毫米甚至微米级的操作精度,保证产品质量的一致性。
三、高速运动与快速响应
四轴并联机器人机械手的运动部件通常较轻,且驱动器可以安装在固定基座上,减少了运动惯量。这种“轻量化动平台+固定驱动”的设计使其能够实现非常高的加速度和速度,特别适合食品、药品、电子等行业的高速分拣、包装和取放作业。例如,典型的Delta机器人(一种四轴并联机构)每分钟可完成上百次拾取循环。
四、结构紧凑,占用空间小
四轴并联机械手的驱动电机和减速器通常布置在基座或固定架上,而不是像串联机器人那样需要逐级安装在运动臂上。因此,其运动部分体积小、结构紧凑,可以在狭小空间内灵活安装和作业。这对于空间受限的生产线或洁净室环境尤为有利。
五、动态性能好,无需高功率驱动
由于并联结构本身刚度高、惯量低,机械手在高速运动时需要的驱动力矩更小,可以选用功率较低的电机,从而降低能耗和成本。动态响应快,启停和换向更加敏捷,有助于缩短工作循环时间,提升生产效率。
六、易于实现模块化与维护
四轴并联机器人机械手的支链通常采用标准化关节和连杆,结构相对简单,便于模块化设计和批量制造。当某一支链出现故障时,可单独更换或维修,而无需拆卸整个机械手,降低了维护难度和停机时间。
七、无累积误差,运动学解算简单
并联机构的运动学逆解通常比正解简单,且末端位姿由各支链共同决定,不存在串联机器人中关节误差逐级传递的问题。这使得控制系统更容易实现精确的轨迹规划和高精度力控,特别适合需要力/位混合控制的作业,如打磨、抛光等。
八、适应多种工况,应用灵活
通过更换不同的末端执行器(如吸盘、夹爪、焊枪等),四轴并联机器人机械手可以适应搬运、装配、分拣、检测、点胶等多种任务。因为速度快、精度高,它在3C电子、新能源、食品医药等行业得到了广泛应用。
四轴并联机器人机械手凭借高刚度、高精度、高速度、结构紧凑、动态性能好、维护方便等优点,成为工业自动化中不可或缺的一类装备。随着智能制造的深入发展,其应用范围还将进一步扩大,为提升生产效率和产品质量提供有力支持。
如若转载,请注明出处:http://www.qqtcd.com/product/49.html
更新时间:2026-10-05 18:12:28